具身智能的下一场竞争:谁先跑通真实数据飞轮
2026-11-02 · 网上股票配资开户
楼下拐角有一家小店,老板娘从年轻一直守到退休。小时候,你攥着硬币跑进去,她不用问就知道你想买哪支雪糕;妈妈进来,她会多聊两句,顺便推荐新到的商品;爸爸赶时间,她不多说什么,递烟、找零,很快完成一笔生意。 天热之前,她会提前多进几箱水;一个新牌子迟迟卖不动,她不看报表,也大致知道是价格、包装,还是顾客根本不认识。 后来,老板娘退休了,店也关了。她用三十年练出来
楼下拐角有一家小店,老板娘从年轻一直守到退休。小时候,你攥着硬币跑进去,她不用问就知道你想买哪支雪糕;妈妈进来,她会多聊两句,顺便推荐新到的商品;爸爸赶时间,她不多说什么,递烟、找零,很快完成一笔生意。
天热之前,她会提前多进几箱水;一个新牌子迟迟卖不动,她不看报表,也大致知道是价格、包装,还是顾客根本不认识。
后来,老板娘退休了,店也关了。她用三十年练出来的经验,去了哪里答案是:大部分都消失了。
人类已经学会用文字、印刷、互联网和大模型传承知识,却还没有真正学会传承这些存在于观察、判断和行动中的经验。
伊帅由此提出,希望通过SenseMart OS,让一个人的三十年,成为每一家店的起点。
谁先获得真实数据 谁就更可能走在前面
伊帅在演讲中提到: “对机器来说,难的不是‘想’,而是‘做’。”
过去的人工智能主要在数字世界中学习,擅长识别、计算、生成和推理。
具身智能则必须进入物理世界,不仅要知道货架上放着一瓶水,还要知道怎样靠近它、如何伸手、使用多大的力量,以及怎样把它稳定地交到顾客手中。
更重要的是,机器人还要知道,这一次行动究竟有没有完成任务。如果具身智能也需要自己的“大模型”,那么模型能力的提升,就离不开 规模化、连续产生并且能够被结果验证的真实场景数据。
由此可以提炼出下一阶段竞争中的一个关键问题: 谁能率先获得高质量的真实数据,并将数据、训练、验证和部署连接成闭环,谁就更有可能在具身智能的长期竞争中走在前面。
这里比拼的不只是数据数量,而是 谁先跑通真实世界的数据飞轮。
大语言模型与具身智能模型都需要数据,但两者需要的数据并不相同。
大语言模型学习的,主要是人类已经表达出来的知识。书籍、网页、论文和对话已经被整理成文字,模型可以从中学习概念、知识和语言之间的关系。它面对的是一个已经被人类描述过的世界。
具身智能面对的,却是尚未被完整表达出来的物理世界。它需要学习的不止是“一个物体是什么”,还包括“怎样对这个物体采取行动”。
一只机械臂可以仿照人类手臂设计,拥有肩、肘、腕和夹爪,但外形相似,并不意味着它天然知道怎样拿起一瓶水。
瓶子放在货架的什么位置是直立、倾斜还是被遮挡瓶身光滑还是粗糙包装是否容易变形瓶子的重量和重心在哪里货架有多高、多深旁边是否存在障碍物夹得太松会不会滑落,夹得太紧会不会变形
人类拿起一瓶水时,并不会有意识地逐一计算这些问题。视觉、触觉、力觉、本体感觉以及长期生活经验,会在极短时间内共同完成判断。
机器人没有这种与生俱来的身体经验。它需要通过真实数据学习:在什么环境状态下采取什么动作,接触物体后获得了什么反馈,动作最终产生了什么结果。
因此, 具身智能需要的数据不是一张图片或一段视频,而是一条完整的物理过程 :机器人行动前看到了什么,商品与货架处于什么状态,机械臂执行了怎样的轨迹,夹爪使用了多大的力度,接触后是否发生滑动、碰撞或者形变,任务最终成功、失败,还是经过重试才完成。这些信息共同构成一次可以被学习的物理经验。
为什么机器人只学习人类提供的知识还不行
观看人类操作、人工示范和仿真训练,可以帮助机器人学习基础动作,但无法覆盖真实世界中的全部变化。
同一瓶水换一个摆放角度,抓取路径可能就要改变;光线、遮挡、货架深度以及旁边商品的位置,也会影响机器人的判断。人的手指结构、皮肤摩擦力和触觉反馈,与机械臂和夹爪同样存在差异。人类可以自然完成的动作,机器人未必能够原样复制。
一段人类操作视频可以告诉机器人“这个动作看起来是什么样”,但真实运行数据才能告诉它:“这个动作由我来做,究竟能不能成功。”
这也是具身智能数据与语言数据最本质的区别。语言模型主要学习文字之间的关系; 具身智能模型需要学习环境、动作和结果之间的因果关系。 机器人的每一次行动都会改变现实,改变后的现实又会成为下一步行动的条件。
只有在“感知—决策—执行—反馈”的闭环中,机器人才能逐渐形成真正的物理操作能力。
伊帅在发布会上给出了一个判断: “零售每天都在用真实交易给AI打分。”
零售天然具备几项适合具身智能学习的条件。
首先,商品足够丰富。瓶装水、纸盒、易拉罐、软包装和袋装食品,拥有不同尺寸、重量、材质和操作方式。
其次,任务足够明确。顾客需要什么,机器人需要完成什么,商品最终有没有交付,都有清晰目标。
再次,结果可以衡量。商品是否识别正确、抓取是否成功、订单是否完成、是否发生重试、是否需要远程协助,都能形成明确反馈。
同时,任务能够高频、持续地发生。一家真实营业的门店每天都会产生新的订单。相似任务不断重复,商品位置、摆放姿态和现场环境又持续变化,机器人可以在长期运行中不断遇到问题、解决问题并检验改进结果。
更重要的是,零售任务直接连接真实经营结果。机器人完成一次抓取,并不代表完成了整笔生意。系统还要理解需求、确认商品、规划任务、完成交付,并接受消费者和门店经营的双重检验。
因此, 零售提供的不只是机器人动作训练场,更是一套天然的结果反馈机制。
每一笔订单,都是一道来自物理世界的题;任务是否完成、商品是否交付,就是这道题的答案。
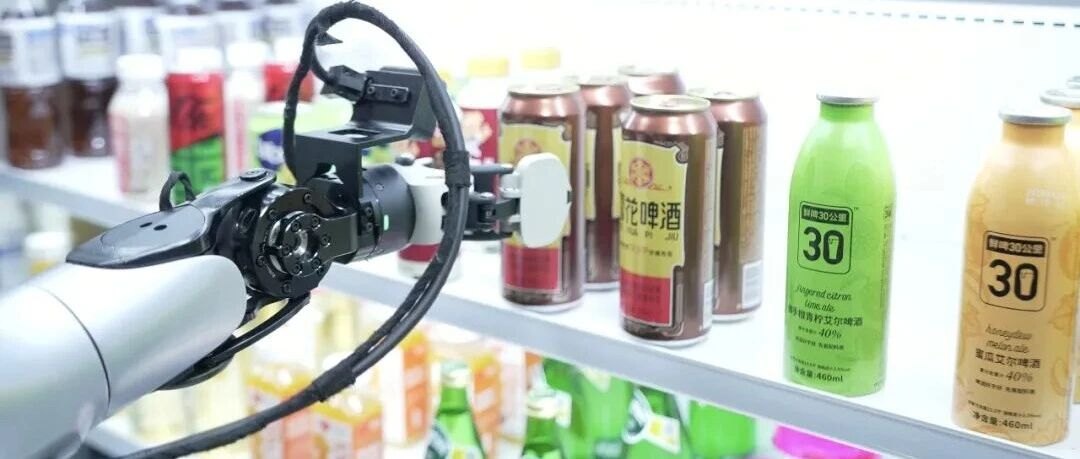
由SenseMart OS驱动的SenseMart Go烧卖购机器人小店, 每天面对的都是真实的商品、订单和操作任务。
机器人需要识别商品及其位置,判断货架空间与周边障碍,规划接近路径,再根据商品材质和形态选择抓取方式。接触商品后,系统还要判断是否发生滑动、抓取是否稳定、是否需要调整姿态或者重新执行。
在依法合规、必要授权和脱敏处理的前提下,系统可以沉淀与商品状态、设备运行、任务规划、动作执行、异常处理和订单结果相关的数据。
一次成功抓取,可以成为相似商品下一次操作的参考;一次商品滑落,可以暴露抓取角度、力度或者包装变化带来的问题;一次远程介入,可以帮助系统识别当前的能力边界;一次未完成的订单,也可以成为后续训练和改进的样本。
对于具身智能而言, 失败并不是需要被删除的“错误”,而是非常有价值的数据,因为它能告诉系统:在什么条件下,原来的判断不再有效。
烧卖购因此不只是一家提供零售服务的小店,也是一处持续产生真实任务、机器人行动和结果反馈的具身智能节点。
如果商品信息、机器人动作、设备状态和订单结果分散在不同系统中,再多数据也可能只是彼此无关的记录。
SenseMart OS所承担的作用,是将这些环节组织起来。一笔订单进入系统后,SenseMart OS理解需求和商品信息,将订单拆解为机器人能够执行的任务,并根据设备能力与运行状态完成调度。任务结束后,系统继续记录执行过程和最终结果:哪一步成功,哪一步发生异常,是否进行重试,是否需要远程介入,最终有没有完成履约。
这些结果进入数据与运营体系,用于发现问题、补充训练、验证改进,并重新部署到真实门店,形成一条持续运转的链路:
真实场景提出问题——机器人执行任务——结果检验能力——数据回流系统——模型与策略完成改进——新的门店继续验证。
数据进入这条闭环 ,才会从一份记录变成可以被机器人复用的经验。
烧卖购正在进入校园、商业体、交通节点、文旅场馆、公共空间、能源服务站和赛事活动等不同场景。
不同点位拥有不同商品、空间结构和运营节奏,它们会不断向SenseMart OS提出新的问题。场景越丰富,系统越能分辨哪些能力可以直接复用,哪些策略需要根据环境调整。
门店越多,系统获得的也不只是更多相同数据,而是不同条件下的成功、失败和恢复过程。这些差异,正是机器人形成泛化能力的重要基础。
过去,老板娘的经验只能留在一家店里;现在,一家店解决的问题可以帮助下一家店,一次失败形成的经验也可以减少其他门店再次犯错的概率。
SenseMart Go烧卖购是消费者现在能够看到的产品形态,未来可能根据不同的场景变成不同的形态,它负责进入真实场景、承接真实订单,持续产生能够被结果验证的物理操作数据;SenseMart OS则负责组织这些数据,形成训练、验证、部署和再次验证的循环。
机器人本体可以不断更新,门店形态也会持续变化,但在真实经营中积累的商品知识、动作能力和异常处理经验,不必随着硬件更换而重新开始。
这正是商汤善惠选择具身零售的深层原因
零售一端连接丰富的物理世界,一端连接清晰的经营结果;一端持续产生真实任务,一端持续为人工智能提供反馈。它既是具身智能创造现实价值的应用场景,也是具身智能获得数据、形成经验并持续进化的重要入口。
具身智能的竞争,最终不会只看谁先造出一台更像人的机器人。
谁先让机器人在真实世界中持续工作,并率先跑通真实场景的数据飞轮,谁才更有可能定义机器人持续进化的方式。